




 リターンマッチ
- ニュース
世界初!ACE Roboticsが全室3Dインタラクティブ・ワールドモデルKairos-HomeWorldを発表
近日、ACE Roboticsは香港中文大学マルチメディア研究室および深圳河套学院と共同で、最新の世界モデル研究成果「Kairos-HomeWorld」を発表しました。これは、家全体の生成と個別オブジェクトの全相互作用を世界で初めて実現した統一世界モデルフレームワークです。
同技術は、従来の室内シーン生成が単一の部屋にとどまり、全体の一貫性や操作性に欠けるという業界の課題を打破しました。ワンクリックで構造の一貫性、物理的な合理性、完全な機能を備えた家全体の3Dシーンを生成可能で、体現型人工知能(Embodied AI)やロボットの学習・訓練向けに、大規模かつ高精度でインタラクティブな中国の家庭環境シミュレーション環境を提供します。
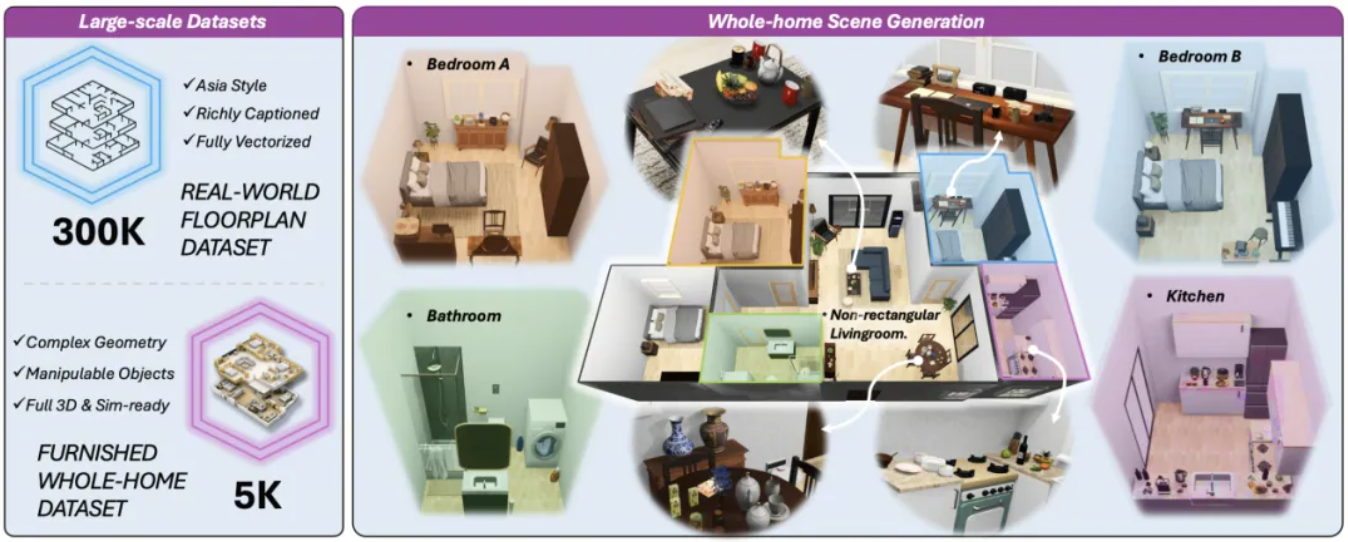
体現型AIの最終目標は一般家庭への普及ですが、家庭環境の高度な複雑さと個別性により、ロボットは多様なリアルシーンの膨大なデータで訓練される必要があります。これに応えるため、研究チームは世界最大規模であり、中国の家庭環境に特化した初の「全屋3Dデータセット」をオープンソース化しました。本データセットには、30万件の中国の実在住宅の間取り図と、インタラクティブな家具や小物を備えた5,000件の完全なシミュレーションシーンが含まれ、中国全土の典型的な住宅間取りを網羅し、中国特有の生活空間の特徴を忠実に再現しています。これにより、体现型AIの国産化・実用化に向けた中核データおよび技術基盤を提供します。
これに先立ち、北米のロボット大手Figure AIは、世界最大級の不動産所有企業であるBrookfieldと戦略的提携を結び、10万戸を超える住宅ユニットを活用してロボットのナビゲーション、インタラクション、家事実行の訓練を進めています。Kairos-HomeWorldによる国内ロボット訓練の高度化は、この世界的な潮流と軌を一にするものです。
これと比較して、Kairos-HomeWorldは家庭用ロボット訓練において低コストかつ高効率を実現しています。モデルを活用することで、多様な中国家庭のシミュレーションシーンや、物理的相互作用属性を持つオブジェクトを大量に自動生成できます。ロボットは仮想環境内で様々な家事訓練を完結でき、新たなシーン追加の限界費用はほぼゼロとなるため、現地での運用コストや家具の損耗費用を大幅に削減可能です。また、現実の物件数による制限を受けないため、訓練効率や規模拡大の面でリアルデータの収集を上回ります。
現在、Kairos-HomeWorldは大晓機器人の体現型AI日常訓練に適用されており、部屋をまたぐナビゲーションや複数のお部屋での物品整理といった複雑かつ長時間の家事タスク全プロセスのシミュレーション訓練をサポートしています。シミュレーションから実空間への移行(Sim-to-Real)周期を大幅に短縮し、体現型AIの研究開発のハードルを顕著に下げ、中国市場におけるロボットの規模的な普及を加速させています。
■ 業界初、家全体の3D生成とオブジェクトレベルの相互作用を実現 シミュレーションデータの限界を突破
Kairos-HomeWorldは、4段階の階層的生成アーキテクチャ(全体構造—局所的詳細—閉ループ検証—相互作用の強化)により、単一のテキスト指示から、全体構造の一貫性、物理的妥当性、オブジェクトのインタラクション性を完全に備えた住宅3Dシーンのエンドツーエンド生成を世界で初めて実現し、室内シーン生成の技術パラダイムを根本から再構築しました。
このアーキテクチャは、複雑な家全体レベルの生成タスクを4段階に分解することで、従来手法における全体一貫性の低さ、物理的エラーの多発、シーンの非対話性という課題を鮮やかに解決しました。
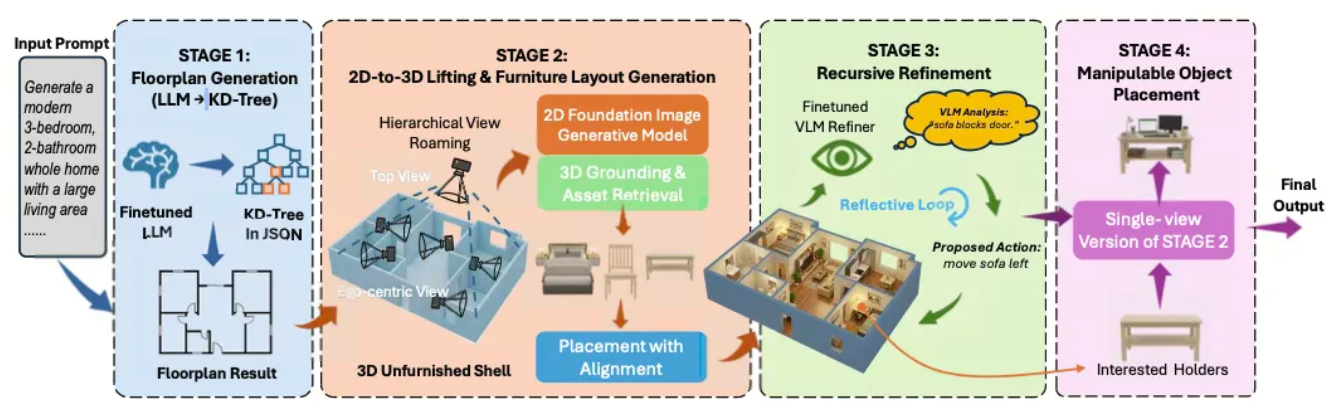
フレームワークの第1段階では、K-Dツリーに基づく間取り図の構造化表現手法を初導入し、実際の住宅間取り図を大言語モデル(LLM)が効率的に学習できる階層テキスト構造に変換することで、部屋の重複やトポロジーの断裂といった従来手法の欠陥を回避します。第2段階では「俯瞰図による全体初期化+一人称視点による詳細回遊」の階層戦略を採用し、第1段階で生成された3D建築シェルターを全体の生成プロセスのアンカーとすることで、2D-3D変換手法で一般的だった幾何学的ドリフト(ズレ)問題を解決しました。第3段階では、視覚言語モデル(VLM)のファインチューニングを通じて再帰的閉ループ検証メカニズムを構築し、「ソファがドアを塞ぐ」「物体が壁を突き抜ける」といった物理的違反を自動検知・修正することで、家具配置の衝突率を業界最高レベルに抑えています。
オブジェクトレベルの全相互作用において、Kairos-HomeWorldは全屋レベルの操作可能オブジェクト Kを生成する世界初の統一フレームワークです。この画期的な機能は、第4段階の「表面中心オブジェクト配置アルゴリズム」により実現されています。システムはオブジェクトの材質、密度、関節構造などを自動取得します。最終生成される各シーンには平均15個以上の操作可能オブジェクトが含まれ、フットプリント・オブジェクト密度(家具表面の小物密度の指標)は4.16に達します。全てのオブジェクトはシミュレーションエンジンに直接インポートでき、把握、移動、積み上げなどの対話操作が可能です。
同フレームワークは、動線の混乱や機能的隣接性の欠如といった全体一貫性の問題を精緻に解決しました。生成シーンが「見るだけで使えない」という限界を破り、仮想環境がロボットのナビゲーション、操作、タスク実行を真にサポートできるようにしました。また、3Dシミュレーションデータの不足というボトルネックを破り、合成データの不自然さとスキャンデータの操作不能性という矛盾を解消しました。今回オープンソース化された大規模データセットは、体現型AIの産業化をさらに加速させます。
■ 30万件のリアルな間取り+5,000件の家庭フルシーン、世界初の中国家庭向け全屋3Dデータセットを公開
ACE Roboticsは香港中文大学マルチメディア研究室と共同で、中国の居住空間に特化した初の「全屋3Dデータセット」を公開しました。データ規模は世界最大です。本データセットには、構造化アノテーションが施された30万枚の実在住宅間取り図、完全な室内レイアウトと家具配置を備えた5,000件の全屋シミュレーションシーン、および物理シミュレーションと相互作用操作に対応する5万個のオブジェクトアセットが含まれています。国内における大規模・高精度・本土の生活習慣に合致した室内シーンデータの空白を完全に埋め、中国の家庭用サービスロボットのローカライズ訓練に向けた中核データ基盤を提供します。
規模の面では、桁違いの突破を実現しました。30万枚のリアル間取り図はすべて中国市場の実際の物件データに基づいており、多段階の自動処理プロセスを通じてベクター化と構造化アノテーションが完了しています。ドアや窓の位置、部屋の幾何形状、機能ゾーン、動線関係など全次元の情報を含んでおり、現時点で世界最大の実在住宅間取りデータセットです(従来広く使われていたRPLANデータセットは8万枚、ResPlanデータセットは1.7万枚)。
これを基に訓練・生成された家具・小物付き全屋シミュレーションシーンは、各戸に完全な家具レイアウトを備えており、Physx-Omniモデルを活用して、物理属性(密度、関節、マニホールドなど)を持つ平均15個以上の可操作オブジェクトを自動生成します。これらはすべてシミュレーションエンジンに直接読み込んで対話型訓練を行うことが可能です。
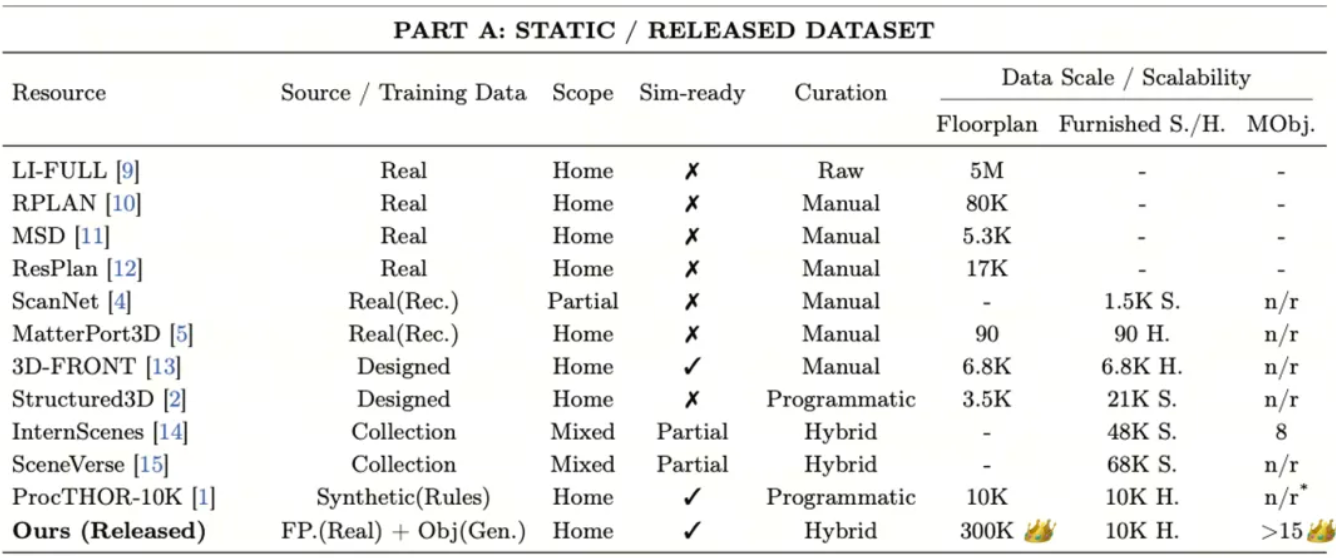
図注:世界の室内シーンリソース比較表。各記号と用語の定義は以下の通り:Rec. は再構築(Reconstruction)に基づくリアルワールドデータセット;S./H. はそれぞれ家具付きシーン数(単一・通常は部屋単位の独立領域)と住宅数(複数部屋を含む統一された完全住宅)を指す;Sim-ready はシミュレーション準備度(シミュレーション/レンダリングエンジンで直接インスタンス化し、オブジェクトレベルのインタラクションをサポートするかどうか);MObj. はデータが存在する場合の1シーンあたりの平均操作可能オブジェクト数;n/r は関連データの記載なし、「–」は該当なし;Collection は複数の異なるデータソースを統合したアグリゲート型データセット。
さらに業界価値が高いのは、中国家庭への特化属性です。これまで世界の主要なオープンソース室内シーンデータセットは欧米の生活習慣に基づいて構築されており、欧米風のレイアウトやインテリア、オープンキッチン、バルコニー機能の欠如などが一般的で、これらで訓練されたロボットが中国家庭に導入された際に適応できない課題がありました。
Kairos-HomeWorldデータセットは、中国全土の様々な都市や広さの典型的な間取りを網羅しています。30㎡の単身向けコンパクト住宅から200㎡超の大型ファミリー向け住宅まで、南北通風のレイアウト、クローズドキッチン、独立生活バルコニー、乾湿分離のバスルーム、玄関のシューズボックスなど、中国特有の居住特徴を完全に再現し、さらには古い団地の非矩形キッチンや変形リビングなど、よくある複雑な間取りも含まれています。
本データセットは学術界および産業界に向けて全面オープンソース化されます。研究チームは今後のバージョンにおいて、異なる地域やインテリアスタイルのシーンサンプルを拡充し、中国家庭特有のアイテムや対話シナリオを追加する予定です。これにより体現型AIのローカライズ訓練のハードルを一層下げ、家庭用サービスロボットの中国市場における大規模な導入を加速させます。
■ 中国家庭のシミュレーションシーンをワンクリック生成 デモ動画でロボット訓練の加速を実証
Kairos-HomeWorldはすでにACE Roboticsの体现型AI日常訓練に適用されています。今回公開された動画では、テキスト指示から対話可能な間取り生成までの全プロセスが収録されており、「ワンクリック生成、全体の一貫性、物理的妥当性」という中核能力が直感的に示されています。
動画内では、「新中国風の90平米2LDKを生成」というテキストプロンプトを入力するだけで、モデルが中国のリアルな間取りデータとK-Dツリー構造化表現に基づき、中国の居住習慣に合った空室構造を迅速に生成し、南北通風で機能ゾーンが合理的になされた典型的な間取りを正確に再現します。
続いて「俯瞰図全体レイアウト+一人称視点詳細補完」の階層戦略により、スタイルが統一された家具配置を自動生成。さらにPhysx-Omniモデルを通じて、机やカウンターなどの表面に関節構造、密度、マニホールドなどの完全な物理属性を持つ対話可能なオブジェクトアセットを生成します。
自然言語で「家全体の整理整頓」という複雑な指示を下すと、ロボットはそれを自動的に複数の正確なサブタスクに分解し、「リビング→バルコニー→キッチン→主寝室→ダイニング→子供部屋/副寝室」という家全体の動線に沿って順次実行します。
大規模な中国家庭シミュレーション環境で訓練されたロボットは、多様なオブジェクトを識別し、最適な経路を計画し、正確な把握と配置までの全プロセスを完了できます。これには冷蔵庫やキャビネットのドアを開ける関節オブジェクトとのインタラクション、洗濯洗剤を注ぐ流体インタラクション、カーテンを開ける柔軟オブジェクトとのインタラクション、リンゴを持つ不規則形状オブジェクトとのインタラクション、スナックを置く重力シミュレーションインタラクションなどが含まれます。
従来のナビゲーション訓練のみに対応したシミュレーション環境と比較して、Kairos-HomeWorldが生成するシーンは全体として一貫した空間構造を持ち、ロボットの部屋をまたぐ連続ナビゲーションをサポートします。すべてのオブジェクトはリアルな物理属性を備えており、ロボットは15種類以上の異なるアイテムと自然に対話し、現実世界の衝突、重力、摩擦効果をシミュレートできます。これにより、ロボットは仮想世界の中で複雑な家事タスクの全工程訓練を完結でき、シミュレーションから実機への移植周期を大幅に短縮します。
プロジェクトページリンク:
https://kairos-homeworld.github.io/